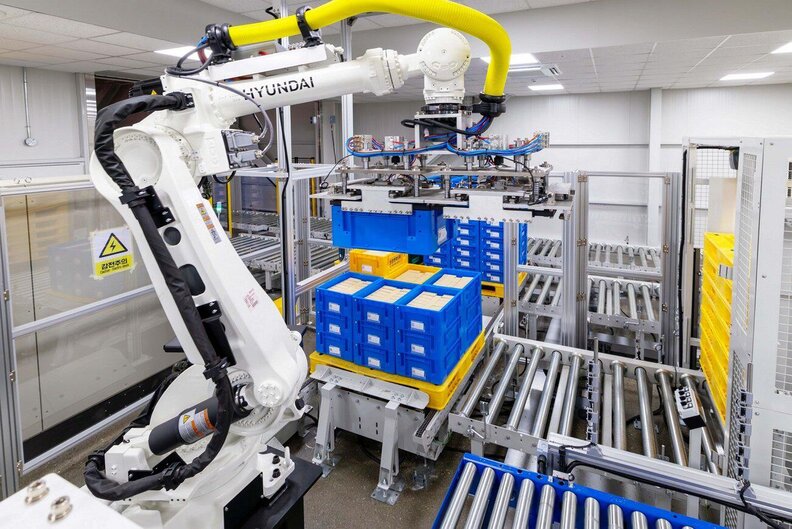
Spoločnosť HD Hyundai Robotics vyriešila tento problém zavedením robotizovaného automatizačného systému využívajúceho technológiu 3D skenovania. Toto riešenie v reálnom čase rozpoznáva rozmerové odlišnosti jednotlivých boxov a umožňuje robotom bezpečne a presne odoberať výrobky z paliet. Výsledkom je zníženie pracovnej záťaže obsluhy, minimalizácia chýb pri manipulácii a realizácia vysokorýchlostného a vysoko presného automatizovaného procesu. Systém prekračuje možnosti konvenčných paletizačných riešení tým, že umožňuje flexibilnú manipuláciu s výrobkami rôznych rozmerov a zabezpečuje stabilnú bezobslužnú prevádzku 24 hodín denne. Tým prispieva k zvyšovaniu produktivity a zlepšovaniu pracovných podmienok. Prostredníctvom týchto pokročilých technológií spoločnosť HD Hyundai Robotics posilňuje konkurencieschopnosť podnikov v oblasti logistiky a výroby a podporuje rozvoj inteligentnej automatizácie.
Princíp fungovania systému
Vstup materiálu
Ťažké prepravné boxy sú automaticky dopravované do technologickej linky pomocou dopravníkového systému. Činnosť robotov je synchronizovaná v reálnom čase, čím sa zabezpečuje plynulý a stabilný presun manipulovaných jednotiek.
3D skenovanie
3D skener presne zisťuje rozmery, polohu a spôsob uloženia jednotlivých prepravných boxov. Získané údaje spracúva a poskytuje robotu informácie potrebné na optimalizáciu manipulácie.
Depaletizácia
Na základe údajov získaných skenovaním robot určuje priority jednotlivých úloh, spôsob manipulácie a poradie pracovných operácií tak, aby proces depaletizácie prebiehal bezpečne, presne a efektívne.
Výstup materiálu
Po depaletizácii presúva prepravné boxy dopravníkový systém na nasledujúcu technologickú operáciu. Vzniká tak plynulý materiálový tok, ktorý maximalizuje efektívnosť celého procesu.
Kľúčové prednosti riešenia HD Hyundai Robotics
3D skener
Technológia 3D strojového videnia využíva kamery s vysokým rozlíšením a laserové snímače na zisťovanie tvaru, rozmerov, polohy a výšky objektov nachádzajúcich sa na dopravníku v reálnom čase. 3D skener umiestnený na hornej nosnej konštrukcii nepretržite a v reálnom čase sníma usporiadanie, výšku, rozmery a polohu prepravných boxov na dopravníku. Získané informácie následne prevádza na presné súradnicové údaje využiteľné pri riadení robota. Pomocou vysokorýchlostných výpočtových algoritmov systém určuje optimálnu trajektóriu manipulácie a vhodné body uchopenia.
Robot tak dokáže spoľahlivo manipulovať s prepravnými boxmi rôznych rozmerov bez vzniku chýb. Na základe hĺbkových údajov systém určuje optimálnu polohu a orientáciu uchopovača pri uchopení výrobku. V kombinácii s algoritmami umelej inteligencie umožňuje plánovanie bezkolíznych trajektórií aj pri nepravidelnom usporiadaní manipulovaných objektov. Plynulá integrácia skenovania, vyhodnocovania údajov a samotnej manipulácie významne skracuje čas pracovného cyklu.
Odstránením potreby manuálnej manipulácie s ťažkými prepravnými boxmi sa zároveň znižuje riziko z hľadiska bezpečnosti a ochrany zdravia pri práci. Ďalšou výhodou je vysoká flexibilita systému, ktorý umožňuje spracúvať palety a prepravné boxy rôznych rozmerov a tvarov na jednej technologickej linke.
Viacnásobný uchopovač
Ďalším významným prvkom riešenia je koncový efektor robota navrhnutý na efektívnu manipuláciu s prepravnými boxmi usporiadanými do konfigurácie 2 × 3. Uchopovač umožňuje súčasné uchopenie a premiestnenie dvoch prepravných boxov, čím sa v porovnaní s manipuláciou po jednotlivých kusoch výrazne skracuje čas pracovného cyklu. Jeho konštrukcia umožňuje manipulovať s boxmi rôznej výšky, pričom zabezpečuje presné uchopenie aj pri nerovnomernom stohovaní alebo odlišnom usporiadaní nákladu. Táto schopnosť výrazne zvyšuje efektívnosť procesu a produktivitu pracoviska. Súčasne poskytuje vysokú flexibilitu pri manipulácii s rôznymi typmi výrobkov a ťažkými bremenami.
Riadenie robota s viacnásobným uchopovaním
Riadenie robota s viacnásobným uchopovaním predstavuje technológiu, ktorá umožňuje jednému robotu súčasne uchopiť dva alebo viac výrobkov. Tým sa zabezpečuje efektívna manipulácia aj pri zložitejších spôsoboch usporiadania nákladu, napríklad v konfigurácii 2 × 3. Systém využíva individuálnu spätnú väzbu zo snímačov, ktorá umožňuje bezpečné a spoľahlivé uchopenie výrobkov s rozdielnou výškou. Poloha uchopovača sa automaticky prispôsobuje rozmerom jednotlivých manipulovaných objektov, čím sa zabezpečuje presnosť a stabilita manipulácie. Táto funkcionalita výrazne skracuje čas pracovného cyklu, maximalizuje produktivitu, zvyšuje efektívnosť technologického procesu a zabezpečuje stabilnú prevádzku aj v aplikáciách zahŕňajúcich manipuláciu s rôznymi typmi výrobkov a ťažkými bremenami.
Zdroj: Multi-Product Simultaneous Depalletizing. Prípadová štúdia HD Hyundai Robotics. [online]. Citované 16. 10. 2026.
-tog-